Videos van de dag: Hebben we supermenselijke humanoïde robots nodig?
 indignatieai-redactie
3 min read
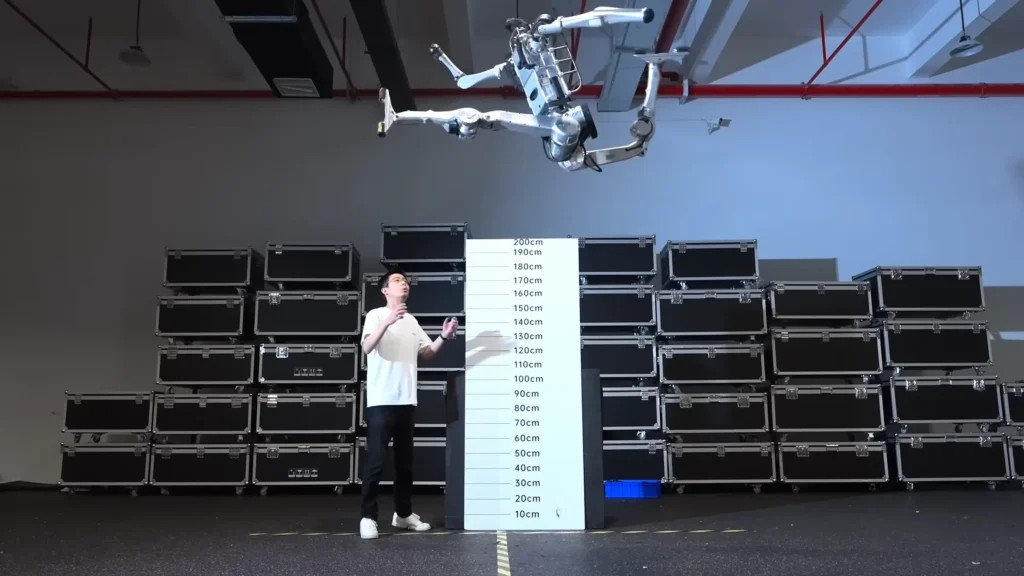
Deze week presenteren we een fantastische selectie video’s van robots die drummen, lassen, boeren, voetballen, helpen in huis, zware machines bedienen en nog veel meer.
Robots Dit is echt supergaaf. Maar ik probeer te bedenken wat de commerciële toepassing ervan zou kunnen zijn, weet je? Ik denk aan supersnelle, extreem gevaarlijke pakketbezorging bij ramen op de tweede verdieping of zoiets…?
[ Unitree ]
Mensen hebben een opmerkelijk vermogen om nieuwe fysieke vaardigheden aan te leren op basis van slechts één of enkele voorbeelden. Ons nieuwste robotmodel, GEN-1.5, vertoont de eerste tekenen van datzelfde vermogen: het kan binnen enkele seconden een nieuwe taak leren, aan de hand van één enkel voorbeeld, zonder gradiëntupdates of fijnafstemming. Het toont brede mogelijkheden op het gebied van leren door demonstratie met één of enkele voorbeelden, evenals fysieke generalisatie zonder enige oefening. Hoewel de taken eenvoudig zijn en een korte tijdshorizon hebben, is dit het eerste model waarvan we weten dat het leren van fysieke vaardigheden met één of enkele voorbeelden op grote schaal mogelijk is. We beschouwen deze resultaten als een belangrijke stap in onze missie om algemene intelligentie voor de fysieke wereld te ontwikkelen.
Ik wil hierbij wel de kanttekening plaatsen dat voor veel van deze taken waarbij “het model het zelf heeft opgelost”, in de blogpost alleen vermeld kan worden dat er “naar ons beste weten” geen relevante pretrainingsgegevens beschikbaar waren.
[ Generalist ]
BeanBot is een robot geïnspireerd op Mexicaanse springbonen, en meer hoef ik er niet over te zeggen.
[ IIT ]
Als professioneel doedelzakspeler die absoluut goed let op dat irritante getik achter in de band, kan ik bevestigen dat deze groep robotdrummers van topklasse is.
[ AgileX Robotics ]
Wat is er nodig voor een vliegende robot om snel, nauwkeurig en continu een reeks willekeurige posities aan te nemen? In plaats van de robot een gedrag aan te leren op basis van data, vroegen we ons af hoe ver een analytisch model gebaseerd op fundamentele principes ons kon brengen. In een samenwerking tussen de AIMS Group van de Hong Kong Polytechnic University en het DRAGON Lab van de Universiteit van Tokio hebben we het eerste op sequentiële convexe programmering gebaseerde raamwerk voor trajectoptimalisatie ontwikkeld voor gegeneraliseerde multirotors , dat zowel conventionele als omnidirectionele platforms omvat.
[ DRAKENLab ]
Dankjewel, Moju!
Dit is een slim idee dat een interface die vaak gebruikt wordt voor robottraining, aanpast en in plaats daarvan inzet voor de training van mensen.
[ MIT ]
Gravis Robotics brengt robotintelligentie naar zware bouwmachines. Onze retrofitkit, de Gravis Rack, transformeert standaard hydraulische machines in robots. Camera’s, lidar en ingebouwde rekenkracht stellen uw machine in staat om zijn omgeving te zien en te begrijpen, en dankzij op machine learning gebaseerde besturing kan de machine dicht bij zijn limieten werken en meer grond verplaatsen met volledige, snelle cycli.
[ Gravis Robotics ]
Robuust brachiatie vereist precieze handbewegingen om stangen vast te pakken en los te laten, samen met zeer gecoördineerde bewegingen van het hele lichaam. Om deze uitdaging aan te gaan, stellen we een op leren gebaseerd raamwerk voor, gecentreerd rond waypoint-geleid reinforcement learning (WGRL). WGRL leidt de eindeffector door waypoints, terwijl RL dynamisch gedrag van het hele lichaam kan verkennen en genereren. Met deze aanpak demonstreerde het geleerde beleid robuuste brachiatie op diverse parcoursen met verschillende stanghoogtes, -afstanden en -oriëntaties in simulatie-experimenten. In de praktijk heeft onze levensgrote robot met twee armen met succes vier opeenvolgende stangen overbrugd.
[ EVARL ]
Dankjewel, Ayumu!
Welnu, hier is een andere benadering van lassen in scheepswerven met behulp van robots .
[ Kawasaki ]
We zouden veel meer robots in de landbouw moeten hebben, als ze maar sla zouden eten.
[ Flexiv ]
We hebben allemaal wel eens met zulke scheidsrechters te maken gehad.
[ PHYBOT ]
Na de eerste 15 seconden van deze video liep ik vast, omdat ik me niet kon voorstellen wat deze humanoïde robots in vredesnaam zouden doen als ze een glas lieten vallen.
Shakey de Robot krijgt niet genoeg waardering.
[ SRI ]
Dit werk introduceert een nieuwe benadering van fysieke mens-robotinteractie (pHRI) door gebruik te maken van de koppelingssensoren in de gewrichten van standaard collaboratieve robots . Door een passief, niet-geïnstrumenteerd plexiglas touchpad op de flens van de robot te monteren, transformeren we de robot in een op handschrift gebaseerde invoerinterface.
[ TS-Robotics ]